机械化发展
从果园道路、树形、行距和作业对象出发,让机械真正适应生产现场。
机械要适应果园,而不是让果园迁就机械
机械化不是设备越多越好,而是通过园地条件、作业标准与设备能力的共同匹配,提高质量、效率和安全性。
围绕高频作业组织机械能力
以下为适园作业与技术发展方向,具体设备、作业方式和服务安排结合现场条件确认;导航与自动作业能力不作为已落地成果展示。
运输与转运
围绕投入品、工具和果品的园内运输,减少重复搬运并兼顾道路通行条件。
植保与行间作业
根据树形、行距和作业环境选择适配设备,关注覆盖效果、漂移风险与人员安全。
灌溉与水肥
把水肥设备、阀门、管网巡查和作业记录放在同一生产过程中理解。
导航与安全
利用定位、环境感知和电子围栏辅助路线判断、障碍发现与作业风险提示。
判断“适园”,需要同时看哪些条件
园内运输、植保和行间管理面对的作业对象不同,机具选择也不能只看一项宽度或功率。把果园条件、作业目的和检查方法放在一起,才便于讨论是否适用。
空间条件与作业对象
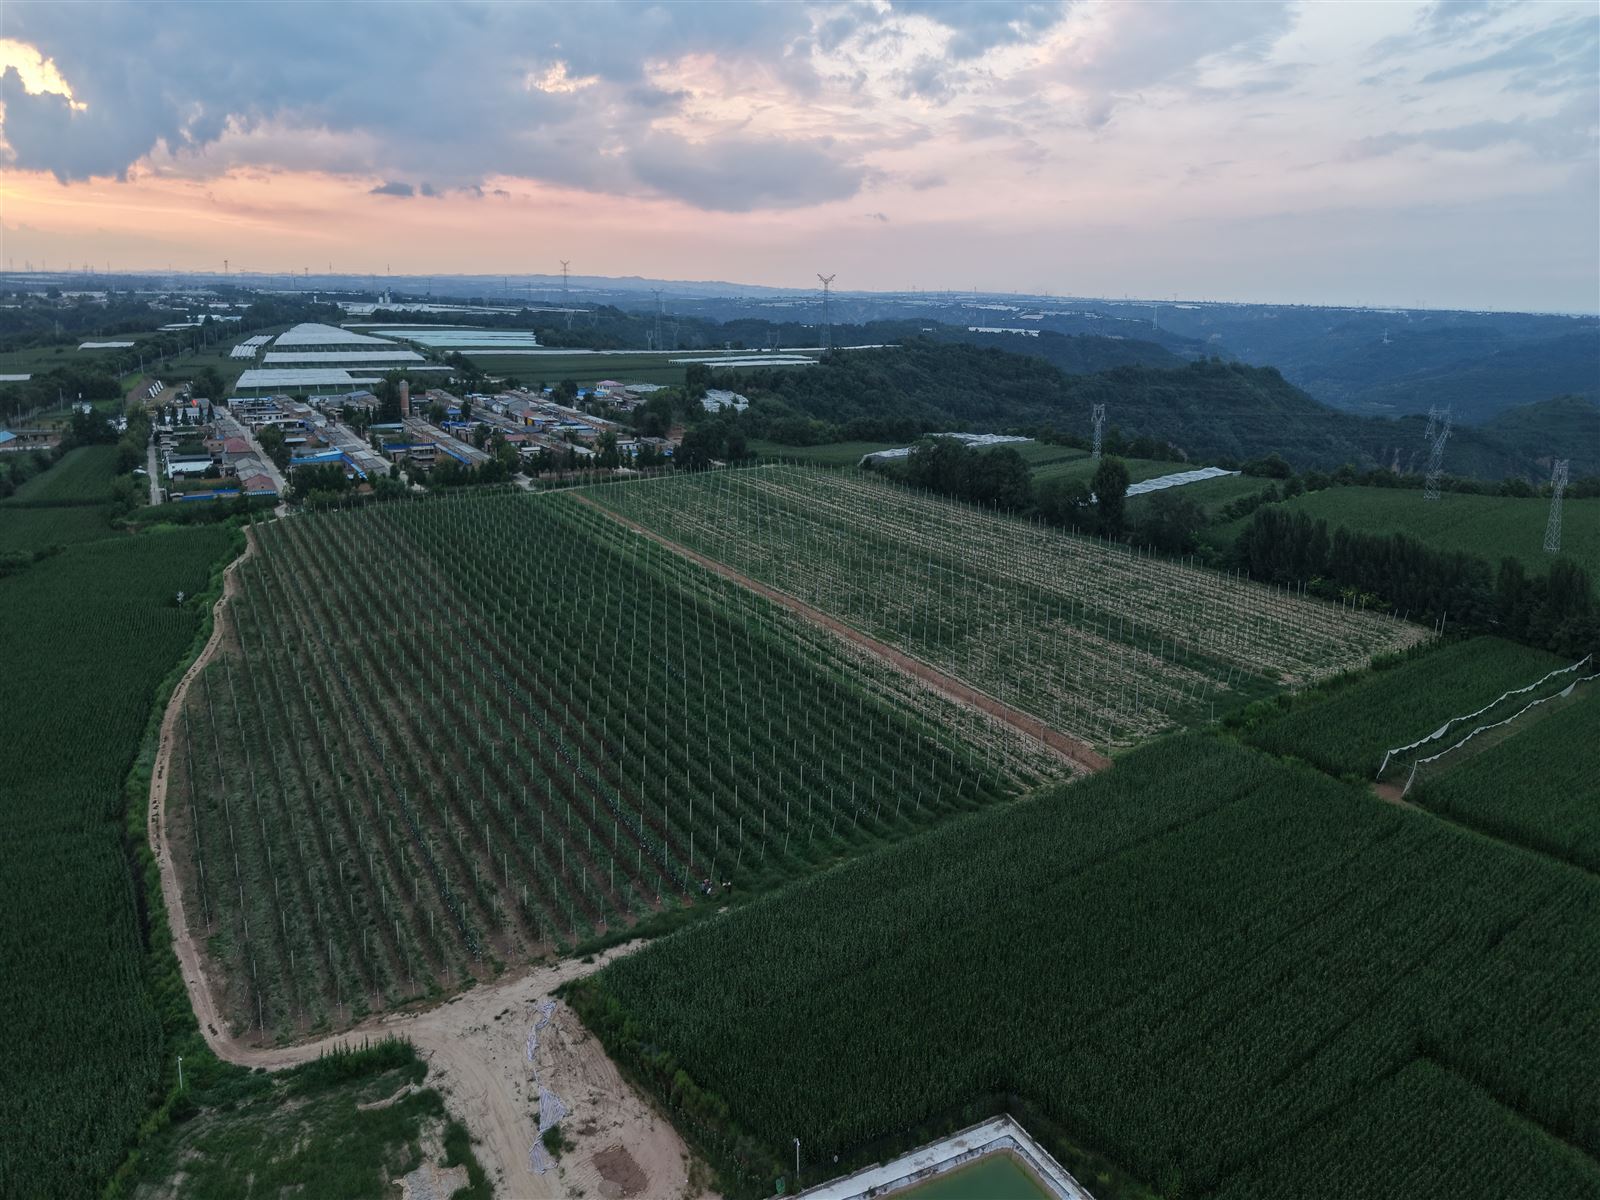
看道路与行间是否可通行,转弯与会车是否有空间,树体、格架、滴灌管等设施是否需要避让。航拍可以帮助理解整体关系,机具适配仍需现场核对。
再看要完成的是运输、覆盖、清理还是观察,明确工作范围和质量要求。同一台设备的通行能力,不等于它在所有作业中都能达到相同效果。
先核对结果,再讨论扩展
交流方案时,可一起说明准备怎样检查作业结果、怎样保护树体与设施,以及现场遇到障碍或异常时如何由人员处理。
导航、感知和自动作业在这里作为发展方向介绍;没有确认部署与现场验收的能力,不写成现有设备数量、运行状态或效率承诺。
一次作业,也是一份生产资料
结合地块与作业要求选择适配设备,记录过程与结果,为质量、效率和成本复盘提供依据。
不同载体,共用一套巡检标准
拖拉机、小平台车和无人机均可独立执行适合自身视角与通行条件的任务,不把多种设备强制绑定为一次协同作业。
地面载体
适合树行、道路、格架、水利设施和近距离树体巡检。
空中载体
适合园区概览、航拍测绘和大范围变化观察。
统一结果
问题采用一致的定位、复核、整改和复检规则进入现场管理。